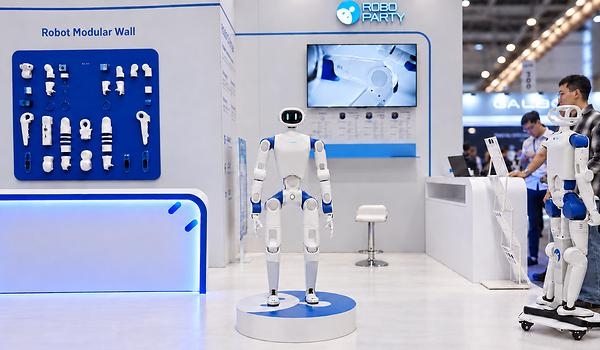
피츠버그 2026년 10월 4일 /PRNewswire=연합뉴스/ -- 로보파티가 2026년 9월 28일 IROS 2026에서 RP1(ROBOTO 01)을 공개하며 글로벌 데뷔를 알렸다. 2026년 1월 출시하여 GitHub에서 2500개 이상의 스타를 확보한 완전 오픈소스 휴머노이드 프로젝트 RPO(ROBOTO ORIGIN)를 기반으로, 로보파티는 RP1을 연구자, 교육자, 로봇 개발자 및 체화된 AI 팀을 위해 설계된 세계 최초의 고성능 풀스택 오픈소스 이족 보행 휴머노이드 로봇으로 내세우고 있다.
로보파티의 IROS 부스에서 진행된 'Kick Me' 인터랙티브 시연에서는 방문객들이 로봇을 직접 밀고 발로 찰 수 있었다. RP1은 이러한 외부 충격에도 신속하게 자세를 조정하고 균형을 회복하며 동적 안정성, 기체 성능 및 시스템 수준의 견고성을 입증했다. 이러한 기능은 휴머노이드 로봇 연구개발을 위한 로보파티의 개방형 기반 플랫폼 PartyOS가 뒷받침했다. PartyOS에는 사전에 정의된 동작 궤적에 의존하지 않고 비지도 강화학습을 통해 휴머노이드의 운동 기술을 발견하는 훈련 프레임워크 UFO가 통합되어 있으며, 기술 간 전환, 방해 복구, 낙상 복구 등을 지원한다.
로보파티는 로봇 본체, 액추에이터 모듈, 저수준 제어 및 체화된 AI 알고리즘을 하나의 시스템으로 통합해 지속적인 공동 검증을 진행하고 있다. RP1은 자체 개발한 Romomo 액추에이터 모듈과 실시간 모션 제어 시스템을 기반으로 최대 160N•m의 관절 피크 토크를 구현한다.
로보파티가 말하는 '풀스택 오픈소스'는 단순히 기계 설계 파일을 공개하는 것 이상의 의미를 갖는다. 당사는 모션 제어 시스템, 시뮬레이션 환경, SDK, 훈련 도구 및 PartyOS 개발 기반을 단계적으로 공개해 개발자들이 하드웨어와 저수준 제어부터 모델 훈련과 배포에 이르기까지 전 과정에 참여할 수 있도록 할 계획이다.
로보파티의 이 황(Yi Huang) 창립자는 "휴머노이드 로봇은 소수의 팀만 만들 수 있고 나머지는 그저 지켜보는 것 외에는 할 수 있는 일이 거의 없는 폐쇄형 시스템이 되어서는 안 된다. 우리는 RP1이 개발자들이 접근하고 수정하고 훈련하며 지속적으로 개선할 수 있는 개방형 기반이 되기를 바란다"고 말했다.
RP1은 검증된 RPO의 오픈소스 로봇 본체 및 개발 워크플로, Romomo 액추에이터 모듈, 정교한 조작이 가능한 RP Hand를 기반으로 하며, PartyOS는 휴머노이드 보행, 지각 기반 상호작용, 전신 조작 및 자율 지능형 휴머노이드 분야 전반에서 발전을 이어가고 있다.
핵심 팀원들은 칭화대학교의 야오 클래스(Yao Class), 베이징대학교의 즈 클래스(Zhi Class), 하얼빈공업대학교, 스탠퍼드대학교, 카네기멜런대학교, 저장대학교 등 유수의 교육기관에서 수학했다. 로보파티는 5000명 이상의 개발자로 구성된 글로벌 커뮤니티를 구축했고, 2026년 10월 RP1 오픈소스 로드맵에 대한 추가 세부 정보를 발표할 예정이며, 4분기 후반에는 보다 광범위한 소프트웨어 및 하드웨어 공개와 양산 프로그램도 추진할 계획이다.
출처: RoboParty